
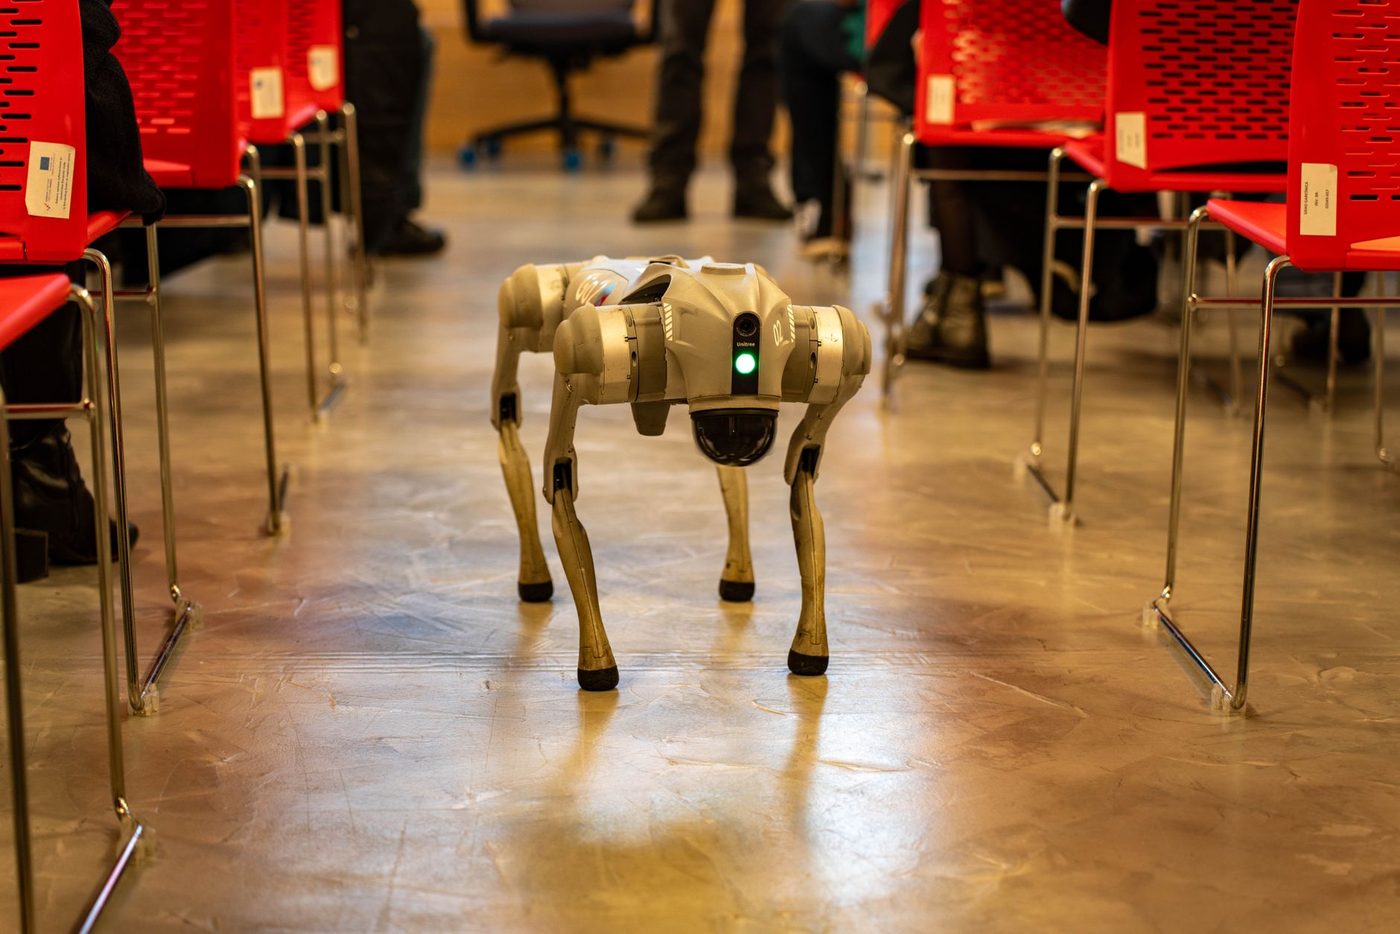
Wetenschappers hebben een innovatieve benadering ontwikkeld waarmee vierpotige robots in staat zijn om verschillende loopgangen te genereren door gebruik te maken van hun eigen fysieke dynamiek. Deze methode richt zich op het verminderen van de afhankelijkheid van geavanceerde actieve controllers door de mechanische eigenschappen van de robot centraal te stellen in het bewegingsproces.
Het onderzoek, dat recentelijk is gepubliceerd, draait om het concept van 'embodied intelligence'. Hierbij wordt gesteld dat de fysieke vorm en de mechanische kenmerken van een machine direct kunnen bijdragen aan het vermogen om complexe taken uit te voeren. In plaats van alle bewegingen via software aan te sturen, wordt de fysica van het lichaam zelf ingezet om efficiëntie te winnen. Volgens de publicatie op arxiv.org maken de onderzoekers hierbij gebruik van niet-lineaire lichaamsoscillaties om de voortbeweging van quadrupede robots te optimaliseren.
Biologische inspiratie en mechanische resonantie
De basis voor dit framework ligt in de biologie. In de natuur bepaalt de anatomie van een dier welke bewegingspatronen mogelijk zijn. Dieren maken gebruik van mechanische resonantie, waardoor ze minder energie hoeven te steken in constante actieve controle. Door aanpassingen in hun houding en de stijfheid van hun spieren kunnen zij verschillende loopgangen realiseren die passen bij hun snelheid.
Veel moderne quadrupede robots zijn echter niet ontworpen om deze natuurlijke resonantie te benutten. Dit komt grotendeels door de complexiteit van niet-lineaire dynamica, waardoor robots vaak volledig afhankelijk blijven van specifieke locomotie-controllers om stabiliteit te garanderen. In een analyse van catalyzex.com wordt uitgelegd hoe het nieuwe framework deze niet-lineaire dynamiek voorspelbaar maakt tijdens het ontwerpproces, waardoor een alternatief ontstaat voor traditionele besturingsmethoden.
Validatie via het eBert-platform
Om de theorie in de praktijk te brengen, hebben de onderzoekers het eBert-platform ontwikkeld. Dit is een specifiek ontworpen vierpotige robot die zeer compliant, oftewel flexibel, is. Door gebruik te maken van nieuwe theoretische instrumenten zijn er zes zogenaamde 'nonlinear normal modes' (NNM's) geïdentificeerd binnen de structuur van eBert. Deze modi zijn zowel via simulaties als met fysieke hardware gevalideerd.
Om de ideale paslengte voor elke modus vast te stellen, is er gebruikgemaakt van black-box optimalisatie. De resultaten laten zien dat elke NNM op natuurlijke wijze evolueert naar een specifieke loopgang, die zich manifesteert bij verschillende snelheden. Zoals beschreven door chathome.org, bleken de simulaties grotendeels accuraat over te dragen naar de werkelijke robotische hardware, wat de effectiviteit van de methode onderstreept.
Impact op de toekomst van robotica
De bevindingen van dit onderzoek suggereren dat multi-gait locomotie kan ontstaan uit een samenspel van zwaartekracht, traagheid en elasticiteit. De belangrijkste bijdrage van dit werk is het bewijs dat complexe loopgangen kunnen voortvloeien uit mechanische resonantie in plaats van uitsluitend uit actieve softwarematige sturing. Volgens berichtgeving van lefilrobotique.fr biedt dit een aanzienlijk voordeel, aangezien traditionele controllers vaak rekenintensief zijn en veel handmatige afstelling vereisen.
Door de loopgang te laten emergeren uit de mechanica van de robot zelf, kunnen toekomstige systemen wendbaarder en energie-efficiënter worden. De conclusie van het onderzoek is dat eBert succesvol zijn eigen mechanica exploiteert om taakspecifieke bewegingen te genereren. Dit legt een fundament voor een nieuwe generatie robots die minder leunt op complexe algoritmen en meer op hun fysieke intelligentie.