
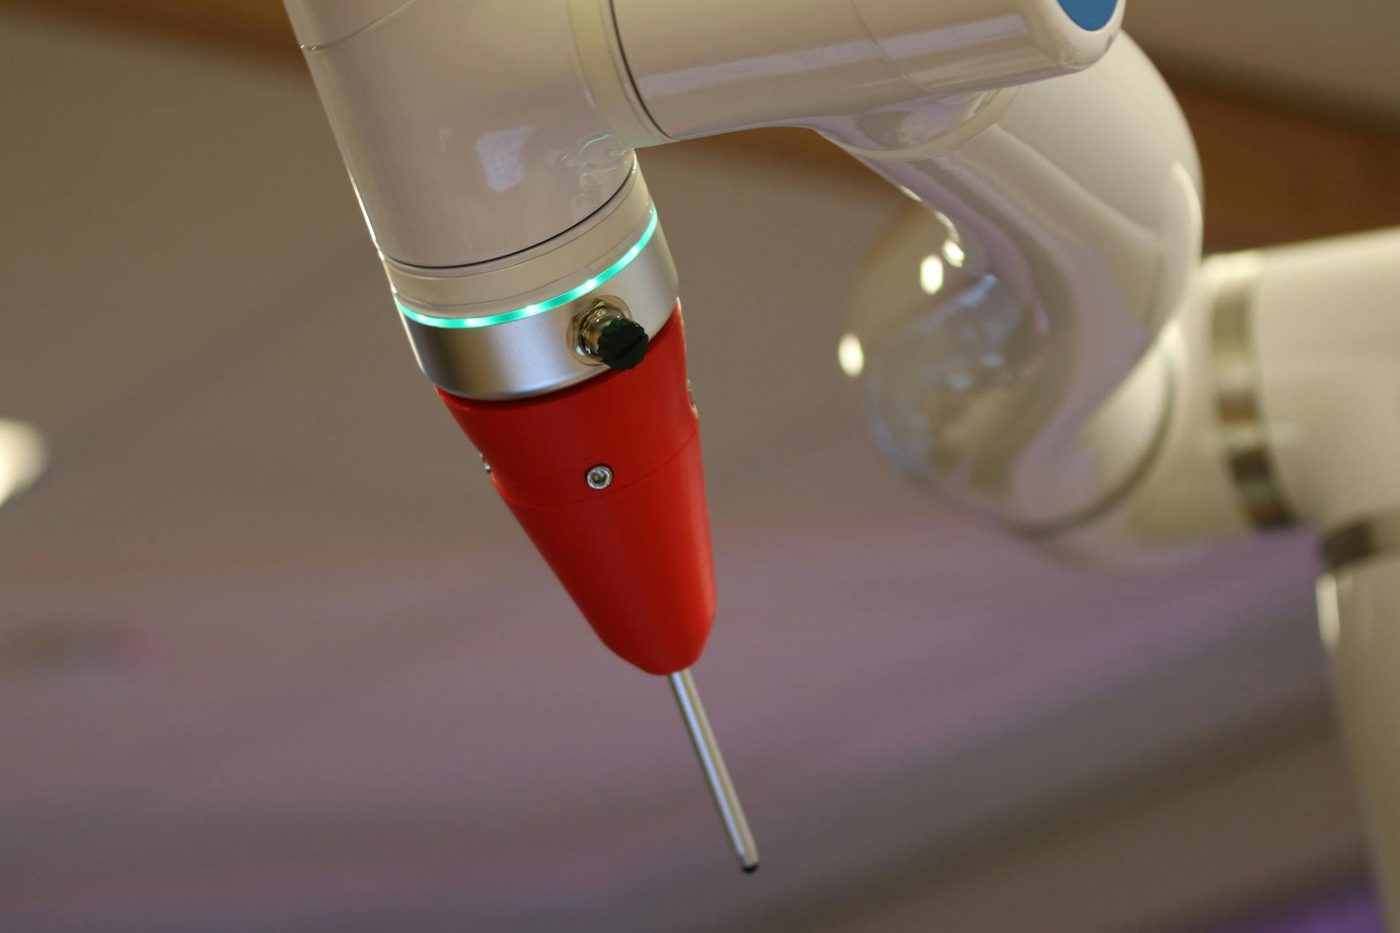
Wetenschappers hebben een nieuw framework ontwikkeld genaamd Safe-Night VLA, een Vision-Language-Action model dat specifiek is ontworpen voor scenario's waarin veiligheid een kritieke factor is. In tegenstelling tot traditionele VLA-modellen, die hoofdzakelijk steunen op RGB-perceptie (het zichtbare spectrum), integreert dit systeem thermische waarneming. Volgens een publicatie op arxiv.org stelt deze toevoeging robots in staat om signalen te detecteren die voor standaard visuele sensoren onzichtbaar blijven.
Tekortkomingen in huidige systemen
De ontwikkeling van Safe-Night VLA is een reactie op de beperkingen van huidige generatieve beleidsmodellen. De auteurs van het onderzoek stellen dat deze modellen vaak geen expliciete veiligheidsbeperkingen bevatten, waardoor robots onvoorspelbaar kunnen reageren bij onverwachte obstakels of situaties die niet in de trainingsdata voorkwamen.
Om dit op te lossen, integreert het framework infraroodperceptie (long-wave infrared) in een bestaande vision-language backbone. Hierdoor kan de robot semantische redeneringen uitvoeren op basis van de thermodynamische eigenschappen van de omgeving. Ter bescherming tijdens de uitvoering maakt het systeem gebruik van 'control barrier functions'. Deze fungeren als een deterministisch veiligheidsfilter dat de bewegingsruimte van de robot strikt begrenst, zelfs wanneer de omstandigheden onvoorspelbaar zijn.
Testresultaten en validatie
De praktische effectiviteit van het framework is getoetst met een Franka-manipulator in diverse real-world experimenten. Hiervoor is een nieuw evaluatieparadigma opgezet waarbij de focus lag op manipulaties die afhankelijk zijn van temperatuur, het lokaliseren van objecten onder oppervlakken en het onderscheiden van items bij reflecties.
De resultaten wijzen uit dat Safe-Night VLA aanzienlijk beter presteert dan baselines die enkel RGB-sensoren gebruiken. Het onderzoek levert hiermee bewijs dat fundatiemodellen effectief gebruik kunnen maken van niet-zichtbare fysieke modaliteiten om de robuustheid van robotica te verhogen. Het werk is officieel geaccepteerd voor de IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) 2026, zoals vermeld in de .
Strategische context binnen Europa
Hoewel Safe-Night VLA een academisch project is, sluit de focus op veiligheidskritische manipulatie aan bij de bredere strategische ambities van de Europese Unie. De Europese Commissie heeft veiligheid en defensie als prioriteit gesteld voor de periode 2024-2029. Om deze doelen te ondersteunen, zet de EU in op technologische innovatie en industriële versterking.
Binnen dit kader is er het initiatief europa.eu, een instrument dat lidstaten voorziet van leningen met een lange looptijd. Dit is bedoeld om urgente investeringen in defensie te faciliteren en de Europese industriële capaciteit te vergroten. Daarnaast faciliteert de EU via specifieke europa.eu de noodzakelijke middelen om de paraatheid en veerkracht van het continent te waarborgen. De focus op technologische superioriteit in kritieke sectoren, zoals blijkt uit zowel het robotica-onderzoek als de Europese defensieprioriteiten, onderstreept de noodzaak van innovatie in veiligheidssystemen.