
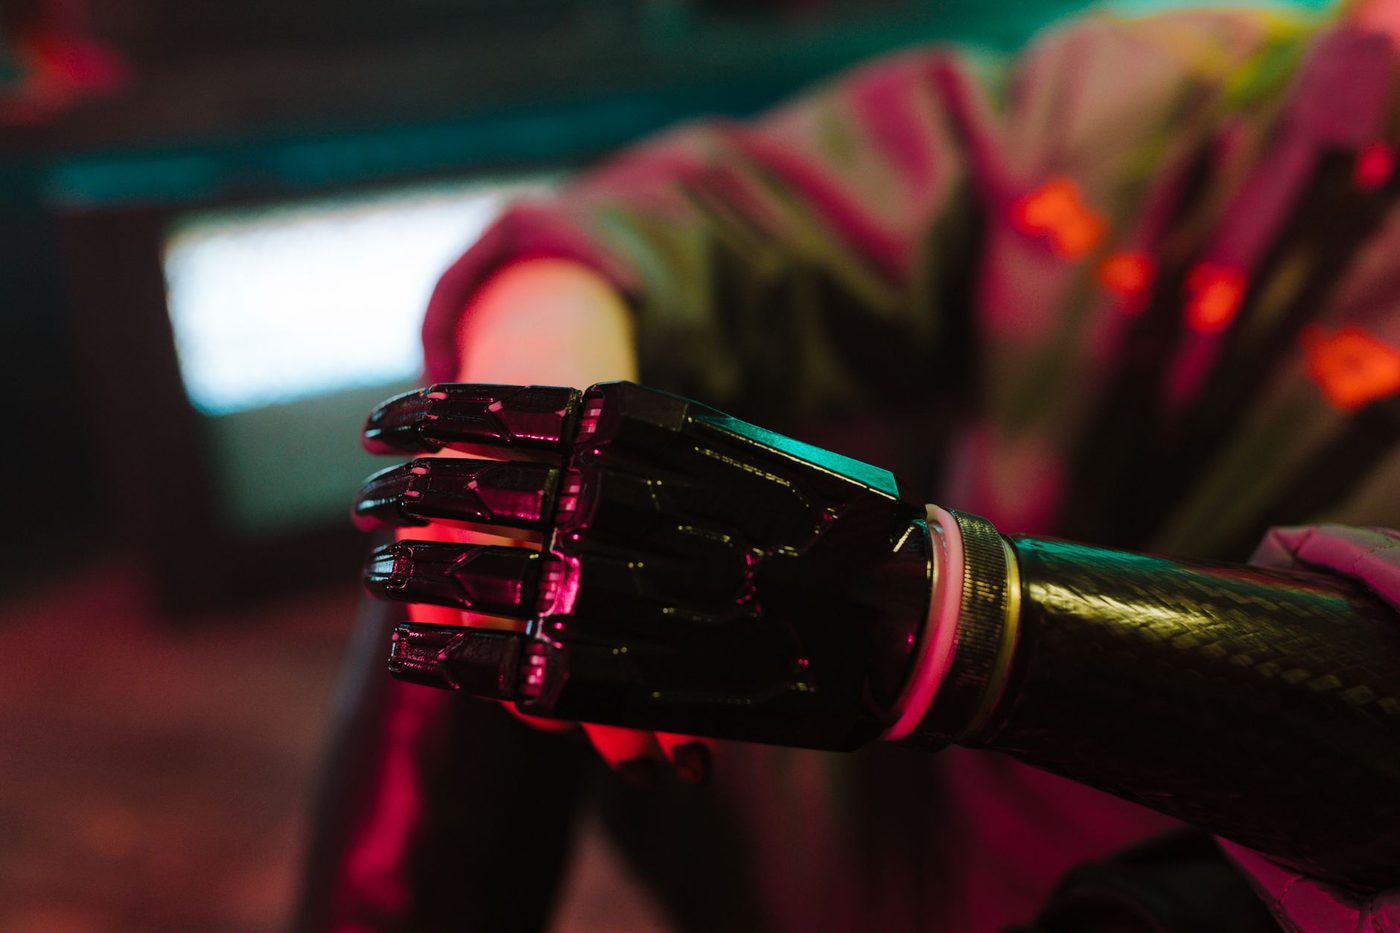
De ontwikkeling van behendige robotische handen wordt momenteel beschouwd als een van de laatste grote hardwarematige hindernissen voor generalistische robots. Om mensen effectief te kunnen ondersteunen in huiselijke of professionele omgevingen, is een hoge mate van precisie en flexibiliteit vereist. Traditionele systemen die gebruikmaken van pezen zijn echter vaak problematisch vanwege de hoge kosten, intensieve onderhoudsbehoeften en een beperkte levensduur. Hierdoor is er een groeiende interesse in zogenaamde schakelingsgestuurde ontwerpen (linkage-driven designs).
Innovatie in mechanica en productie
Het integreren van meerdere graden van actuatie (DOA) binnen een enkele vinger vormt bij schakelingssystemen een aanzienlijke technische uitdaging. Volgens een wetenschappelijke publicatie op arxiv.org zijn er slechts weinig studies die een functionele humanoïde hand hebben gepresenteerd die volledig op schakelingen rust en minimaal drie DOA's per vinger bevat, zonder dat dit de plaatsing van de actuatoren negatief beïnvloedt.
De onlangs ontwikkelde PHD-Hand brengt hier uitkomst in door de implementatie van een specifiek flexibel scharnier (flexure hinge). Door dit te combineren met elastische aandrijfstangen van verenstaal wordt het mechanisme van de schakelingen sterk vereenvoudigd. Een essentieel voordeel van deze aanpak is dat het ontwerp geen grote hoeveelheden minuscule bewegende onderdelen vereist, wat vaak wel het geval is bij andere behendige schakelingssystemen.
Door deze vereenvoudiging kan de hand worden geproduceerd met een betaalbare 3D-printer. Dit verlaagt niet alleen de financiële en technische drempel voor de ontwikkeling van behendige functies voor humanoïde robots, maar zorgt er ook voor dat de afmetingen van de robothand veel dichter bij de menselijke proporties komen te liggen.
Kinematica en validatie
Naast de productievoordelen beschikt het ontwerp over gunstige kinematische eigenschappen. Onderzoekers Neel Adwani en Muhaiminul Islam Akash hebben een prototype gebouwd dat uitgebreid is getest op het gebied van objectmanipulatie en grijptechnieken. De bevindingen over de besturing en de kinematica van deze hand zijn vastgelegd in een rapport dat is geaccepteerd voor de IEEE-RAS International Conference on Humanoid Robots (Humanoids 2026).
De biologische inspiratie
Om de technische prestaties van de PHD-Hand te kunnen duiden, is een blik op de menselijke anatomie noodzakelijk. De menselijke hand is een uiterst complex systeem waarbij diverse componenten samenwerken voor optimale coördinatie. Zoals uiteengezet door engrary.com, vormen de handpalm en de vingers de basis voor het vastpakken van objecten, waarbij de palm de druk ondersteunt en de vingers verantwoordelijk zijn voor precisiewerk.
De anatomie van de hand bestaat uit zowel externe als interne structuren die essentieel zijn voor mobiliteit. Volgens informatie van englishan.com spelen pezen en zacht weefsel een cruciale rol bij het mogelijk maken van grip en beweging. Het is precies deze biologische interactie tussen gewrichten, botten en pezen die robotica-experts trachten te repliceren.
Waar de natuurlijke hand vertrouwt op biologische ligamenten en pezen, vertaalt de PHD-Hand deze functionaliteit naar een mechanisch systeem. Door de complexiteit van de menselijke hand te abstraheren naar een printbaar ontwerp, ontstaat een oplossing die robuuster en goedkoper is dan eerdere technologische pogingen, terwijl de functionele behendigheid behouden blijft.