
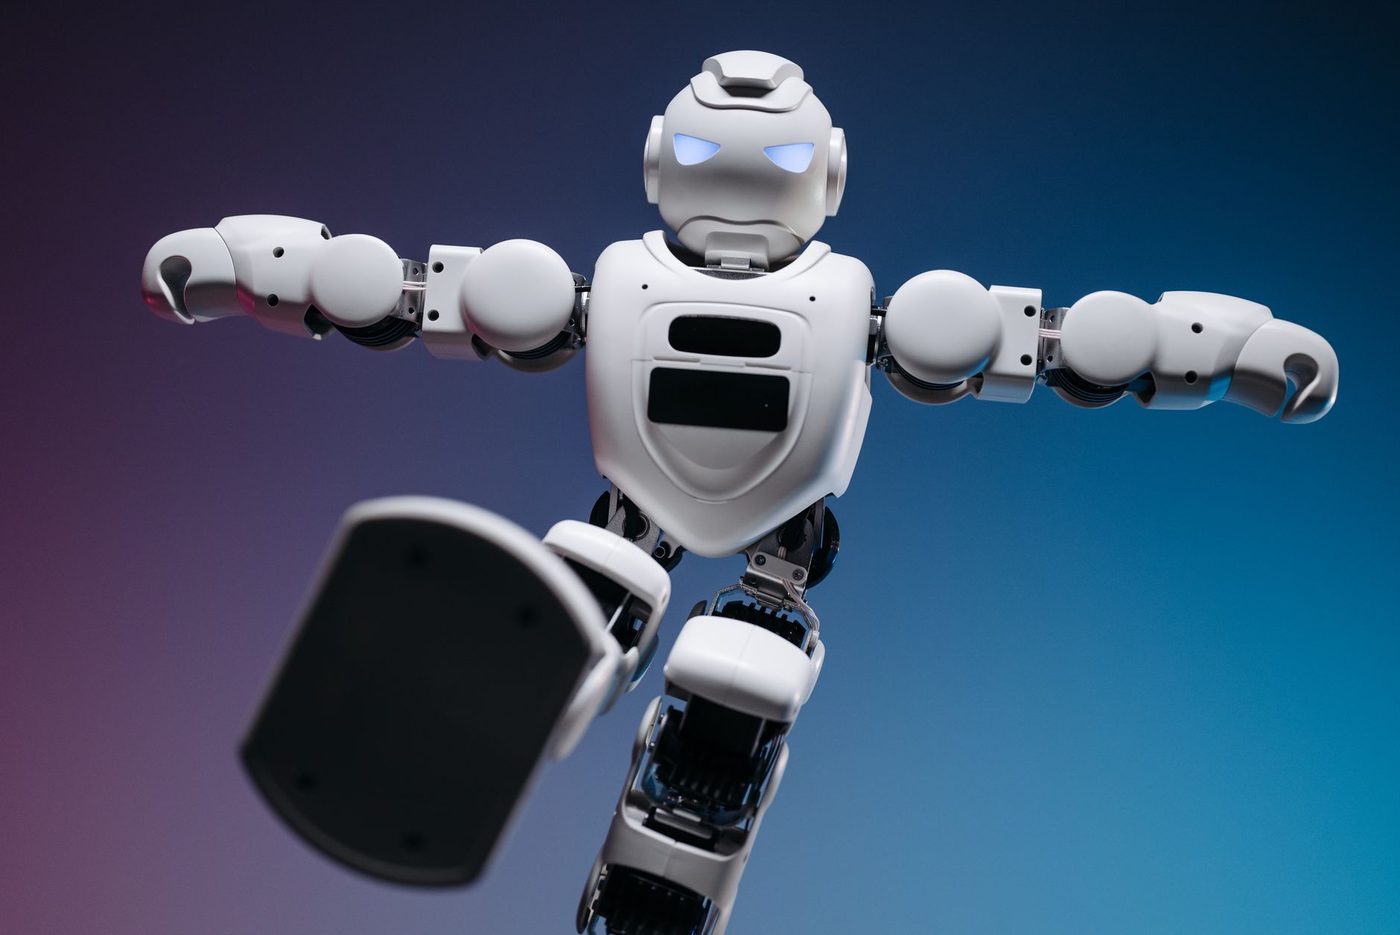
Onderzoekers introduceerden SONIC-K1, een motion-trackingsysteem voor de kleine Booster K1 humanoïde robot. Het model is vanaf nul getraind op één gedeelde GPU en de code, gewichten en evaluatietools zijn openbaar beschikbaar.
Een kleine humanoïde robot die menselijke bewegingen volgt: dat is precies wat SONIC-K1 moet mogelijk maken. Het framework vertaalt complexe menselijke bewegingen naar de fysieke acties van de Booster K1. Volgens de publicatie op arxiv.org is dit, naar weten van de auteurs, de eerste open-weights motion tracker die specifiek voor deze robot is ontwikkeld.
🧠 Even simpel uitgelegd
Stel dat je een dansje doet en een robot moet dat meteen nadoen. SONIC-K1 is de 'hersenen' die van elke beweging — een arm zwaaien, een stap zetten — berekenen welke motoren de robot wanneer moet aanslaan. Het model is getraind in een virtuele simulator (een soort videospel voor robots), zodat het niet steeds kapot gaat tijdens het oefenen. En omdat de onderzoekers alles vrij delen, kan iedereen ermee verder bouwen.
Getraind op één GPU
Het team paste het bestaande SONIC-framework aan voor de kleinere Booster K1. Het opvallende: de policy is volledig vanaf nul getraind op een enkele gedeelde GPU. Daarvoor was slechts een fractie nodig van de rekenkracht die het oorspronkelijke SONIC-model vereiste. De ontwikkelaars zijn onder andere Kyrylo Kolesnichenko en Jong-Hoon Kim.
Sterk in simulatie, wisselend in het echt
In simulaties met MuJoCo presteerde het systeem sterk. Het volgde vrijwel alle motion clips correct die niet in de trainingsset zaten. Ook scoorde het model goed op externe benchmarks wanneer de succescriteria van het oorspronkelijke SONIC-framework werden toegepast.
Op de echte Booster K1 viel het beeld echter gemengd uit:
- Succesvol: de robot volgt bewegingen van het bovenlichaam en langzame bewegingen effectief.
- Knelpunten: het zetten van stappen en het maken van draaibewegingen zijn minder betrouwbaar.
Simulatie-experimenten wezen uit dat het systeem gevoelig is voor actie-latentie — de vertraging tussen een beslissing en de uitvoering. Dat beïnvloedt de stabiliteit van de robot in de echte wereld. De auteurs noemen een kwantitatieve evaluatie van de hardware de belangrijkste volgende stap.
Alles open, voor iedereen
Om innovatie in de robotica te versnellen, deelden de onderzoekers alles vrij: de broncode, de policy-gewichten en de evaluatietools. Andere ontwikkelaars kunnen zo direct voortbouwen op SONIC-K1.
Ter verduidelijking: ondanks de naam heeft het project geen enkel verband met commerciële entertainmentproducten of game-franchises zoals die van sega.com. Het gaat puur om een technisch framework voor robotica en bewegingscontrole.
De publicatie markeert een stap richting toegankelijkere training van humanoïde robots. Het bewijst dat geavanceerde motion tracking mogelijk is met een bescheiden budget voor rekenkracht.